
Mini-Lecture 5 | MIT 6.832 (Underactuated Robotics), Spring 2021
Mini-cours 5 | MIT 6.832 (Robotique sous-actionnée), printemps 2021
★
★
★
★
☆
4/5
Mini-cours 5 | MIT 6.832 (Robotique sous-actionnée), printemps 2021

Mini-Conférence 4 (Programmation Dynamique et LQR) | MIT 6.832 (Robotique Sous-actionnée), Printemps 2021
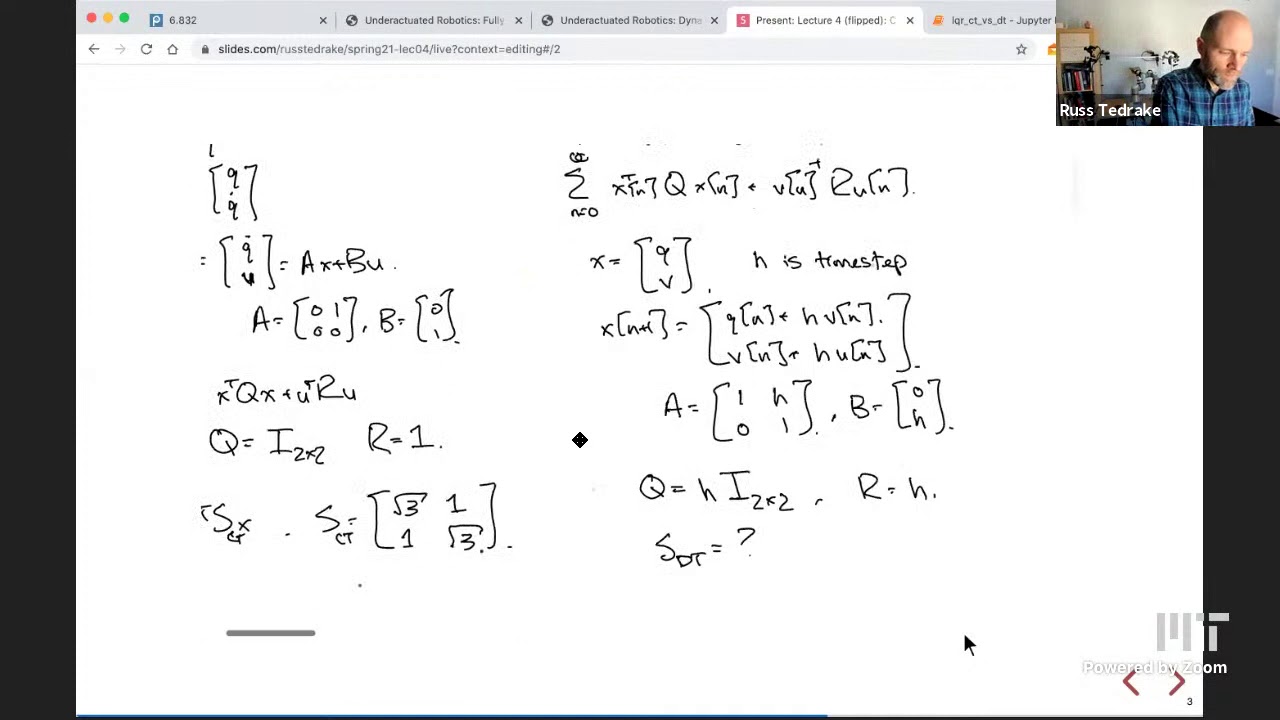
Mini-Cours 4 | MIT 6.832 (Robotique Sous-Actionnée), Printemps 2021


De la réponse en fréquence au diagramme de Bode (1) : amplitude

Conférence 22 | MIT 6.881 (Manipulation robotique), Automne 2020 | Planification sous incertitude, Résumé du cours

Conférence 21 | MIT 6.881 (Manipulation robotique), Automne 2020 | Manipulation dextre

Conférence 20 | MIT 6.881 (Robotic Manipulation), Automne 2020 | Manipulation tactile
Stabilité du feedback (3) : résolution de problèmes
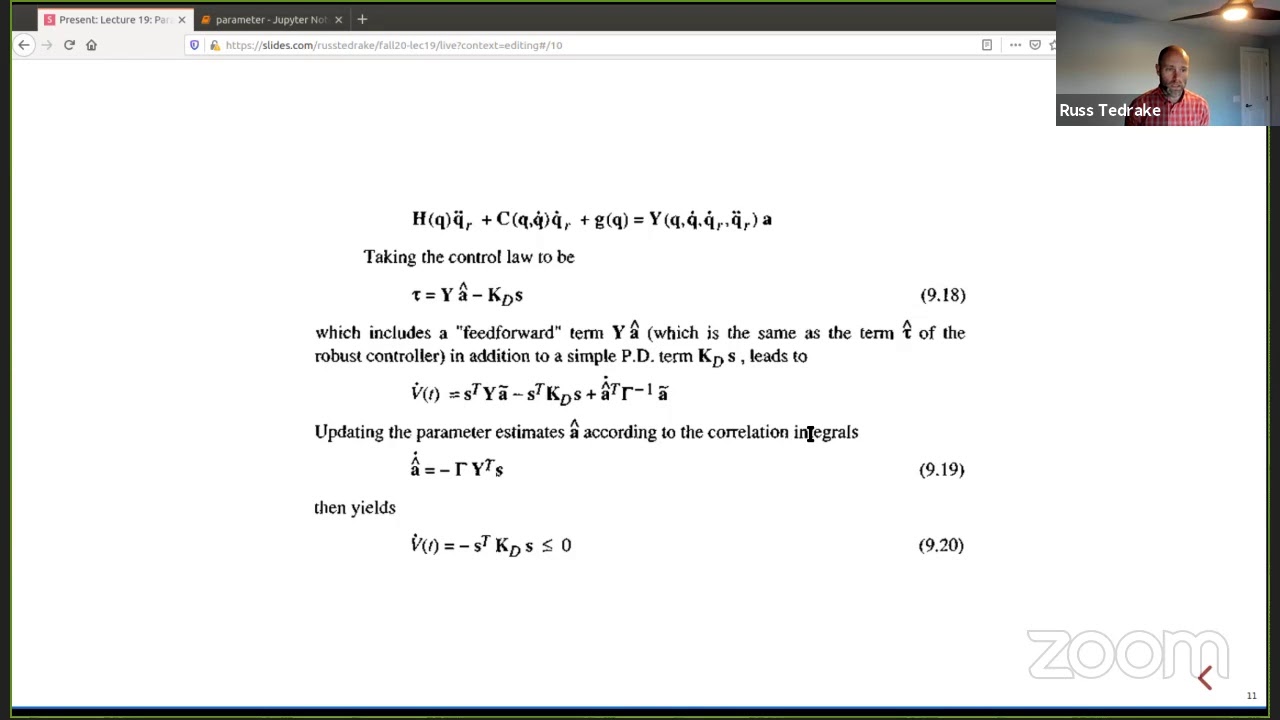
Conférence 19 | MIT 6.881 (Manipulation robotique), Automne 2020 | Estimation de paramètres et contrôle adaptatif

Stabilité de la rétroaction (2) : Diagramme de Bode, explication de la marge de gain et de phase
Stabilité de la rétroaction (1) : Stable, Oscillation et Instable expliqués

Cours 16 | MIT 6.881 (Manipulation robotique), Automne 2020 | Planification de mouvement (Partie 2)
Cours 15 | MIT 6.881 (Manipulation robotique), Automne 2020 | Planification de mouvement (Partie 1)

Conférence 14 | MIT 6.881 (Manipulation robotique), automne 2020 | Manipulation au niveau de la catégorie

Conférence 13 | MIT 6.881 (Robotic Manipulation), Automne 2020 | Contrôle de force (partie 2)

Leçon 12 | MIT 6.881 (Robotic Manipulation), Fall 2020 | Force Control

Cours 10 | MIT 6.881 (Manipulation robotique), automne 2020 | Tri de bacs (partie 2)
Conférence 9 | MIT 6.881 (Robotic Manipulation), Automne 2020 | Bin Picking (partie 1)
Cours 8 | MIT 6.881 (Robotic Manipulation), Automne 2020 | Geometric Perception (partie 3)

Conférence 7 | MIT 6.881 (Robotic Manipulation), Automne 2020 | Perception géométrique (partie 2)
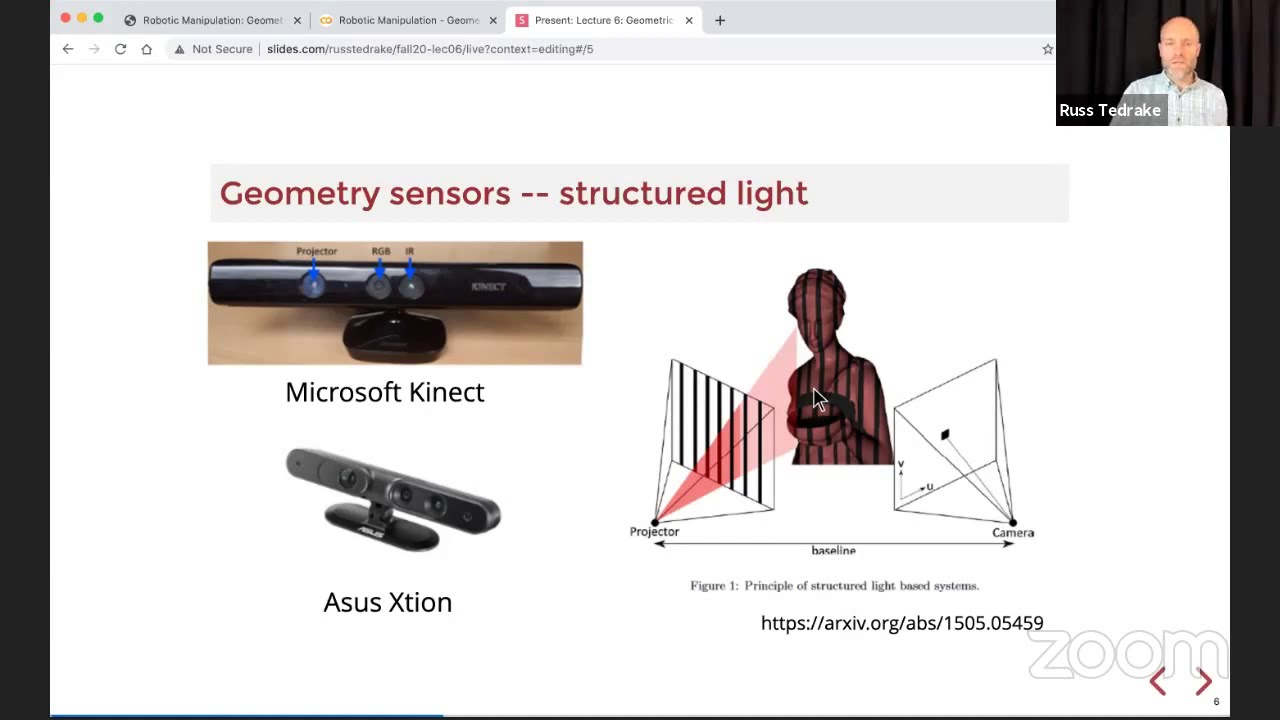
Conférence 6 | MIT 6.881 (Robotic Manipulation), Fall 2020 | Geometric Perception (Part 1)
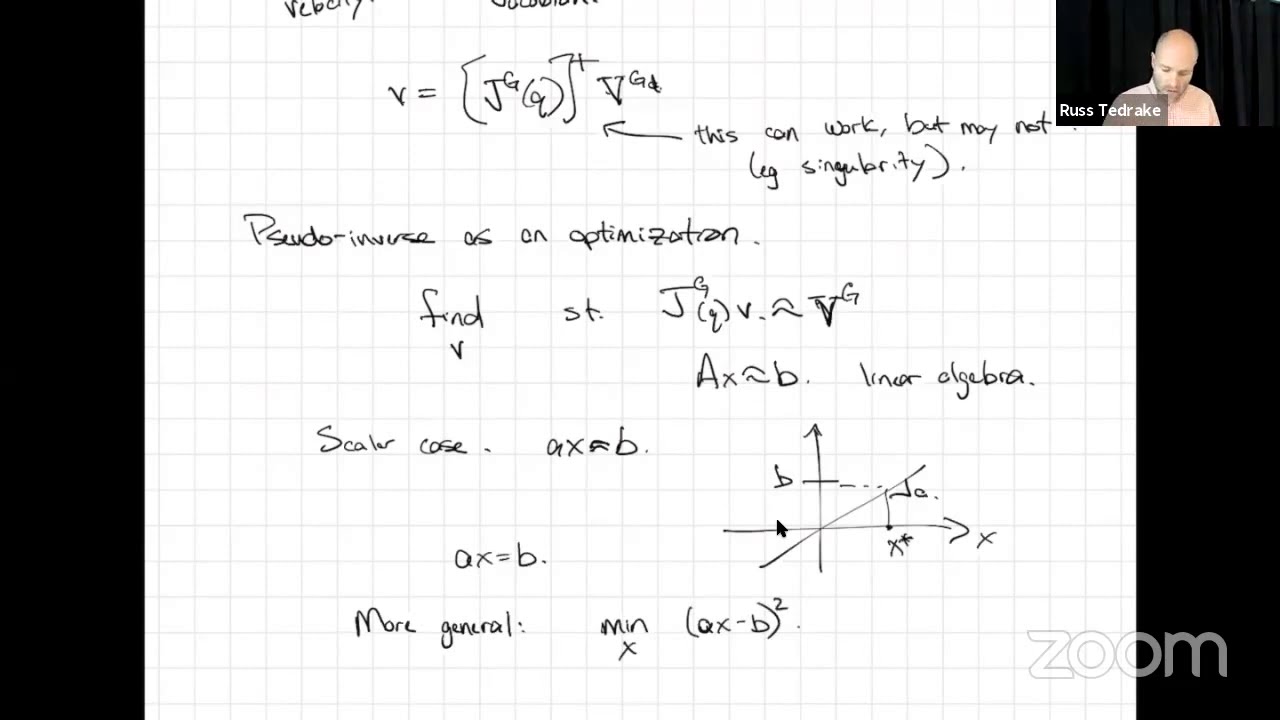
Conférence 5 | MIT 6.881 (Manipulation robotique), Automne 2020 | Prise et dépôt de base Partie 3
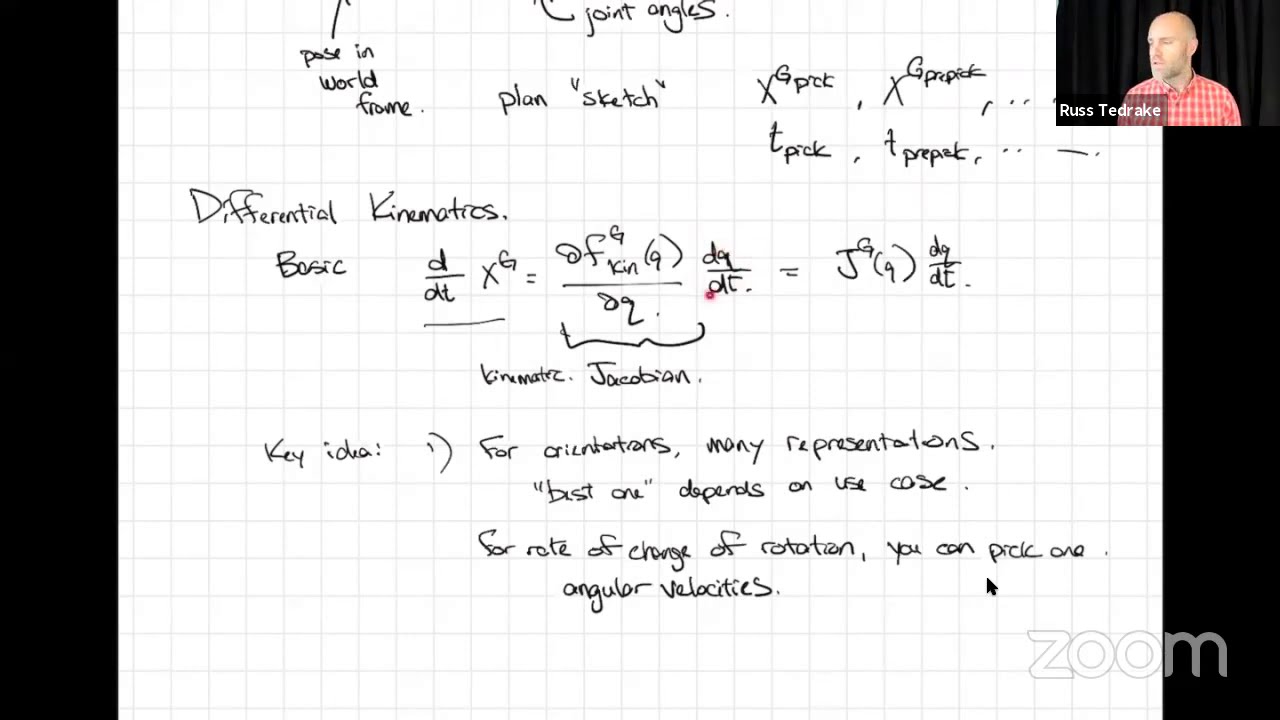
Leçon 4 | MIT 6.881 (Manipulation robotique), Automne 2020 | Prise et dépôt de base, partie 2

Conférence 3 | MIT 6.881 (Manipulation robotique), Automne 2020 | Prise et dépôt de base Partie 1
Lecture 2 | MIT 6.881 (Robotic Manipulation), Fall 2020 | Let's get you a robot (édité)

Conférence 1 | MIT 6.881 (Manipulation Robotique), Automne 2020 | Anatomie d'un Système de Manipulation

Cours 10 | MIT 6.832 (Robotique sous-actionnée), Printemps 2020 | Optimisation de trajectoire

Conférence 9 | MIT 6.832 (Underactuated Robotics), Spring 2020 | Computing Lyapunov II

Conférence 8 | MIT 6.832 (Robotique Sous-actionnée), Printemps 2020 | Calcul des Fonctions de Lyapunov

Cours 6 | MIT 6.832 (Robotique sous-actionnée), printemps 2020 | Acrobots, Cart-Poles et Quadrotors 2

Conférence 5 | MIT 6.832 (Robotique sous-actionnée), Printemps 2020 | Acrobots, Chariots-poteaux et Quadrotors

Cours 4 | MIT 6.832 (Robotique sous-actionnée), printemps 2020 | Programmation dynamique continue

Cours 3 | MIT 6.832 (Robotique sous-actionnée), Printemps 2020 | Programmation dynamique I

Cours 1 | MIT 6.832 (Robotique sous-actionnée), Printemps 2020 | Pourquoi étudier la dynamique ?

Cours 21 | MIT 6.832 (Underactuated Robotics), Spring 2019

Cours 20 | MIT 6.832 (Robotique sous-actionnée), printemps 2019
Conférence 18 | MIT 6.832 (Underactuated Robotics), Printemps 2019

Cours 17 | MIT 6.832 (Robotique sous-actionnée), Printemps 2019