
What are divergent iterations and what to do about them?
Que sont les itérations divergentes et comment les gérer ?
★
★
★
★
☆
4/5
Que sont les itérations divergentes et comment les gérer ?



Pourquoi couper un cône donne une ellipse (belle preuve)
L'autre façon de visualiser les dérivées | Chapitre 12, Essence de l'analyse

Introduction aux facteurs de Bayes et aux vraisemblances marginales
Pourquoi nous utilisons généralement un échantillonnage dépendant pour échantillonner à partir de la distribution a posteriori

Qu'est-ce qu'un contrôle prédictif postérieur et pourquoi est-il utile ?

Les problèmes liés à l'utilisation du Monte Carlo simple pour déterminer la vraisemblance marginale

Le problème de l'approximation discrète des intégrales ou des densités de probabilité
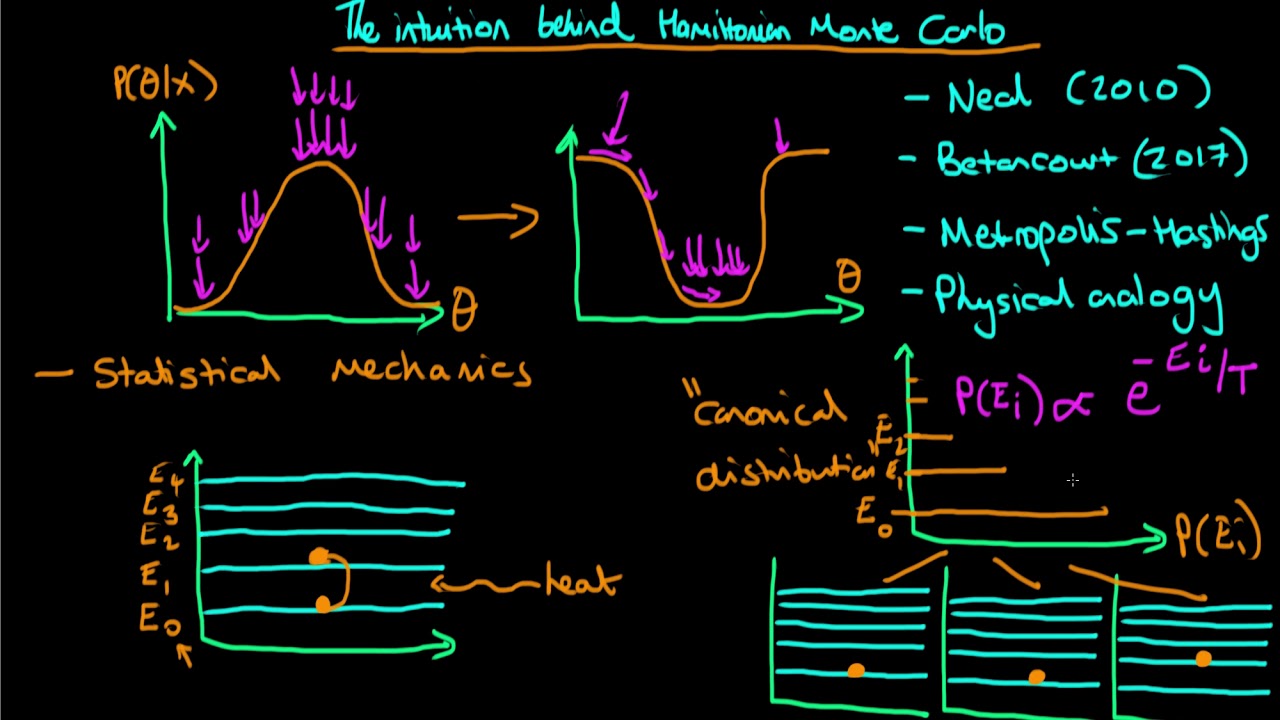
L'intuition derrière l'algorithme Hamiltonian Monte Carlo


Comment dériver une routine d'échantillonnage de Gibbs en général

Expliquer la différence entre les intervalles de confiance et les intervalles crédibles

Estimation de la distribution prédictive postérieure par échantillonnage

Taille effective de l'échantillon : représentant le coût de l'échantillonnage dépendant

Paramètres contraints ? Utilisez Metropolis-Hastings
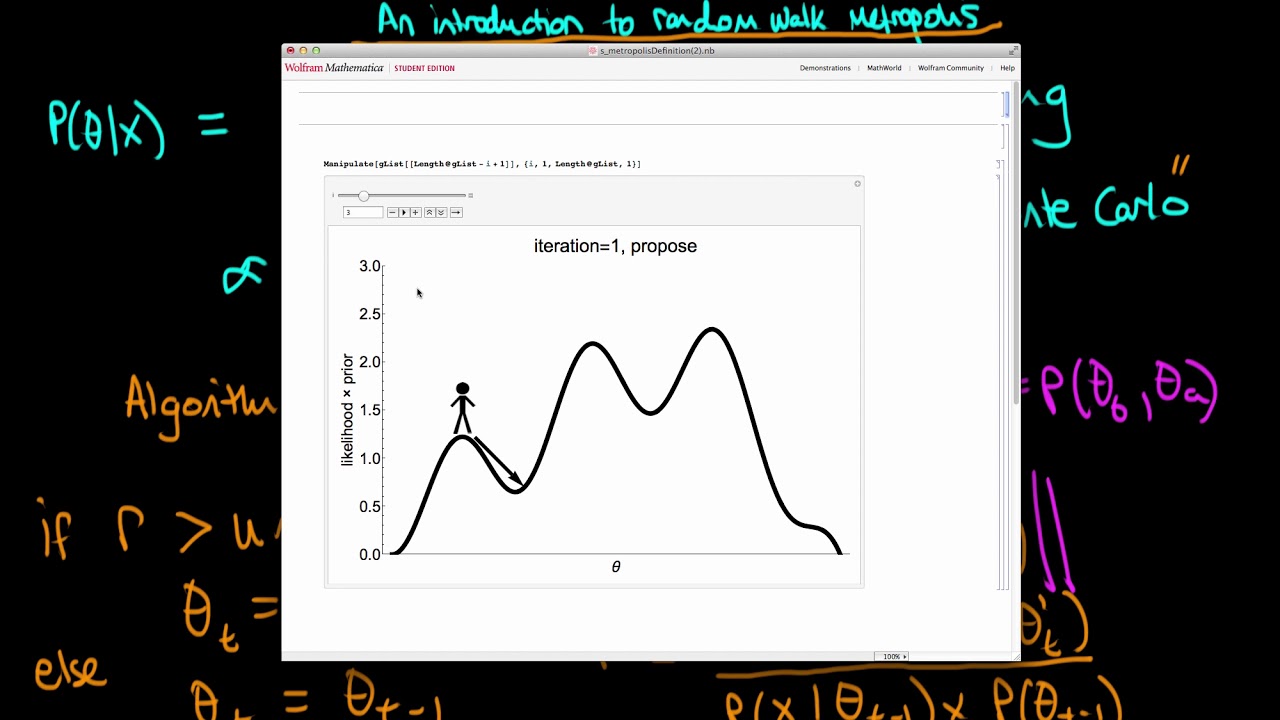
Une introduction à l'algorithme Random Walk Metropolis

Une introduction à la distribution de Poisson - 2


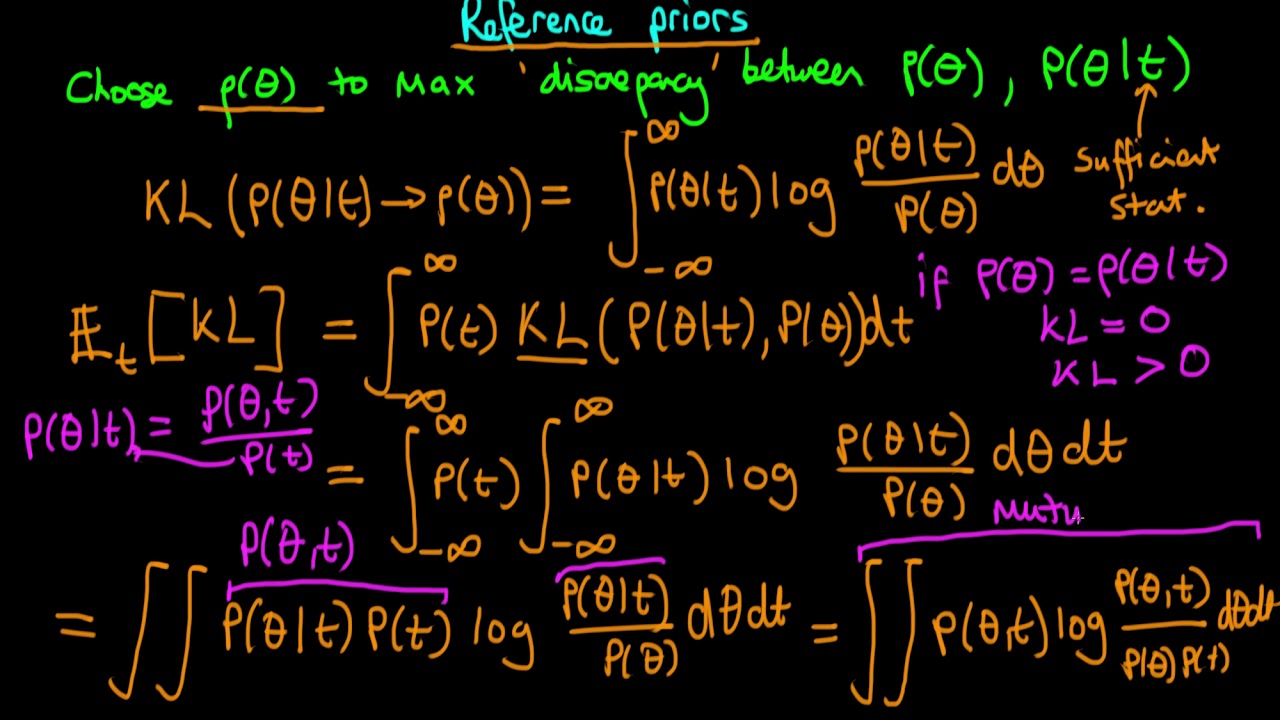

Introduction à l'intégration numérique par quadrature gaussienne


Une introduction à l'échantillonnage par transformée inverse

Introduction à l'échantillonnage d'importance - distributions d'importance optimales


Une introduction aux distributions de probabilité marginales continues

Évaluation de l'adéquation du modèle par le biais des critères AIC, DIC, WAIC et LOO-CV

Cours 18 | MIT 6.832 (Robotique sous-actionnée), Printemps 2018

Le programme couvert par le livre et le cours YouTube
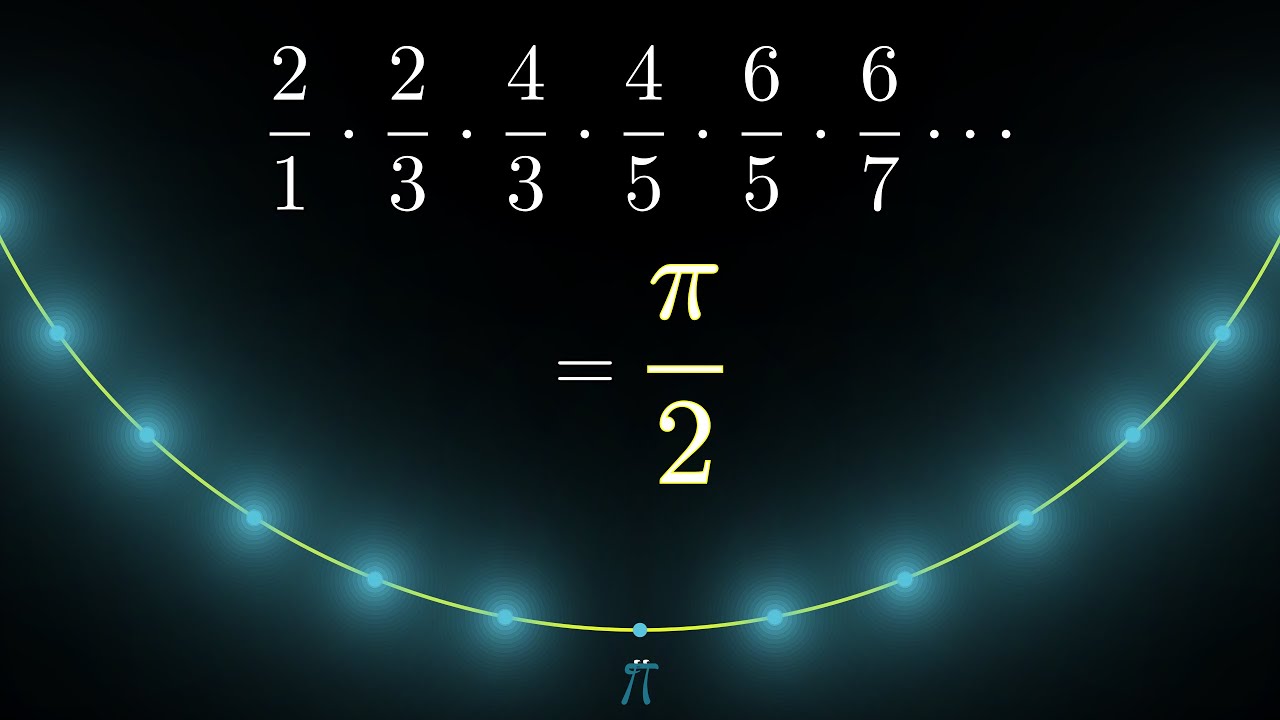
Le produit de Wallis pour pi, prouvé géométriquement
Qu’est‑ce que π vient faire ici ? Et pourquoi au carré ? Une réponse géométrique au problème de Bâle
Formes différentielles pour physiciens, Partie II

Conférence 2 | MIT 6.832 (Robotique sous-actionnée), Printemps 2018