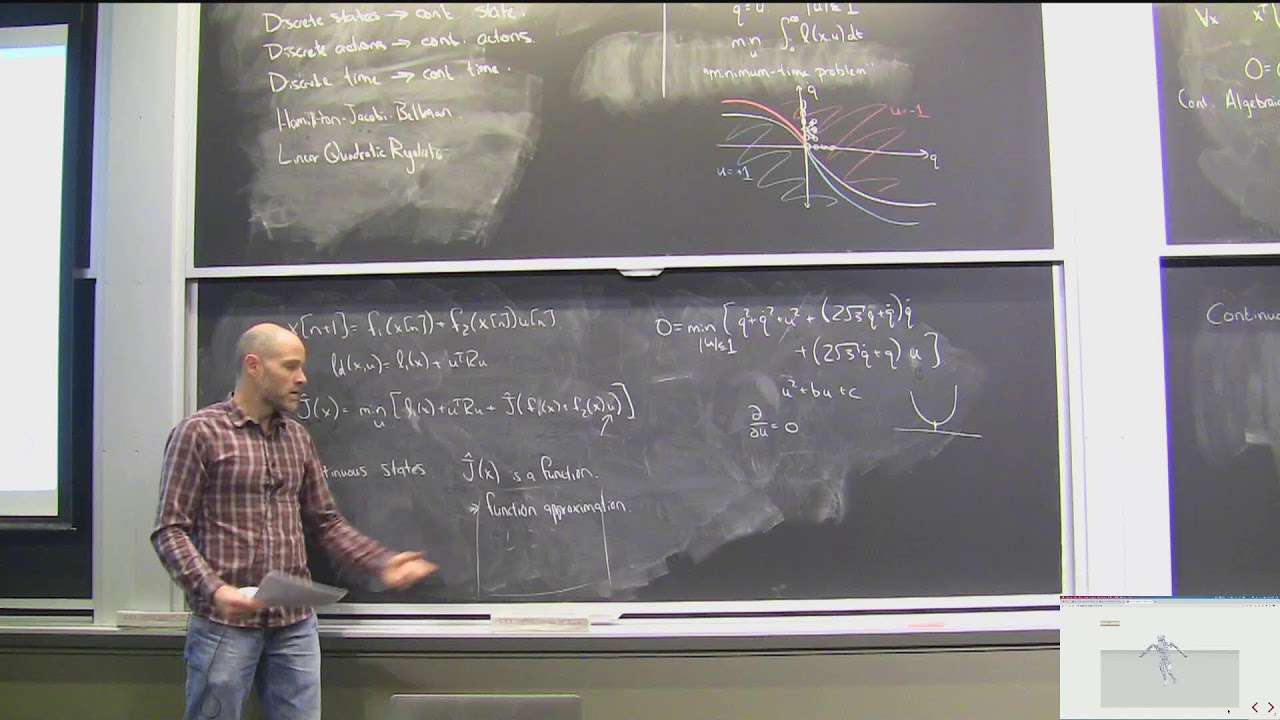
Formal & Physical Sciences Control & RoboticsENSpring 2023 6.8210 Lecture 4: Dynamic Programming IIRuss TedrakeFebruary 17, 2023 82 min★ ★ ★ ★ ★ 5/5Dynamic ProgrammingOptimal ControlContinuous Time
Formal & Physical Sciences Control & RoboticsENLecture 23: MIT 6.832 Underactuated Robotics (Spring 2022) | "Output Feedback"underactuatedMay 4, 2022 76 min★ ★ ★ ★ ☆ 4/5Output FeedbackObserversOptimal Control
Formal & Physical Sciences Control & RoboticsENLecture 22: MIT 6.832 Underactuated Robotics (Spring 2022) | " Stochastic /Robust Control"underactuatedApril 29, 2022 80 min★ ★ ★ ★ ☆ 4/5Stochastic ControlRobust ControlUnderactuated Robotics
Formal & Physical Sciences Control & RoboticsENLecture 7: MIT 6.832 Underactuated Robotics (Spring 2022) | "Lyapunov Analysis I"underactuatedFebruary 25, 2022 75 min★ ★ ★ ★ ★ 5/5Lyapunov StabilityNonlinear ControlUnderactuated Robotics
Formal & Physical Sciences Control & RoboticsENLecture 4: MIT 6.832 Underactuated Robotics (Spring 2022) | "Dynamic Programming II"Russ TedrakeFebruary 11, 2022 78 min★ ★ ★ ★ ★ 5/5Dynamic ProgrammingHamilton-Jacobi-BellmanOptimal Control
Applied Sciences & Engineering Control & RoboticsENLecture 23 - Spring 2021 - Output Feedback and Course Wrap-UpRuss TedrakeMay 19, 2021 75 min★ ★ ★ ★ ☆ 4/5Output FeedbackObserverKalman Filter
Formal & Physical Sciences Control & RoboticsENMini-Lecture 21 (Stochastic and Robust Control) | MIT 6.832 (Underactuated Robotics), Spring 2021Russ TedrakeMay 12, 2021 45 min★ ★ ★ ★ ☆ 4/5Robust ControlStochastic ControlLQR
Applied Sciences & Engineering Control & RoboticsENLecture 16 (Learning Linear Models) | MIT 6.832 (Underactuated Robotics), Spring 2021underactuatedApril 23, 2021 73 min★ ★ ★ ★ ☆ 4/5System IdentificationLinear Dynamical SystemsLeast Squares
Applied Sciences & Engineering Control & RoboticsENFrom Frequency Response to Bode Plot (3): Big Picture ExplainedVincent ChangMarch 28, 2021 12 min★ ★ ★ ★ ☆ 4/5Frequency ResponseBode PlotTransfer Function
Formal & Physical Sciences Control & RoboticsENFrom Frequency Response to Bode Plot (2): PhaseVincent ChangMarch 14, 2021 11 min★ ★ ★ ★ ☆ 4/5Bode PlotPhase ResponseFrequency Response
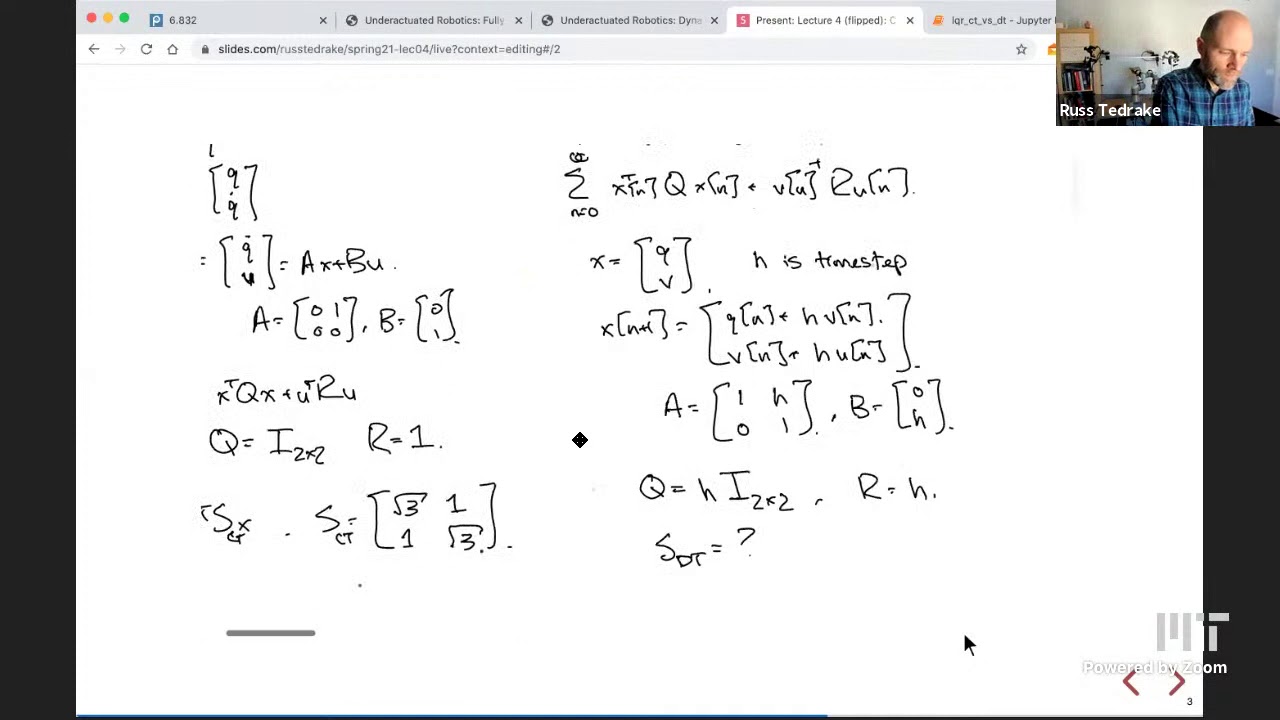
Applied Sciences & Engineering Control & RoboticsENMini-Lecture 4 (Dynamic Programming and LQR) | MIT 6.832 (Underactuated Robotics), Spring 2021underactuatedFebruary 26, 2021 35 min★ ★ ★ ★ ☆ 4/5Dynamic ProgrammingLQROptimal Control
Formal & Physical Sciences Control & RoboticsENMini-Lecture 4 | MIT 6.832 (Underactuated Robotics), Spring 2021underactuatedFebruary 25, 2021 34 min★ ★ ★ ★ ☆ 4/5Underactuated RoboticsOptimal ControlLQR
Formal & Physical Sciences Control & RoboticsENFrom Frequency Response to Bode Plot (1): MagnitudeVincent ChangJanuary 31, 2021 16 min★ ★ ★ ★ ☆ 4/5Bode PlotFrequency ResponseMagnitude
Formal & Physical Sciences Control & RoboticsENStability of Feedback (3): Problem-SolvingVincent ChangNovember 19, 2020 10 min★ ★ ★ ★ ☆ 4/5Feedback StabilityLoop GainPhase Margin
Formal & Physical Sciences Control & RoboticsENStability of Feedback (2): Bode Plot, Gain & Phase Margin ExplainedVincent ChangNovember 14, 2020 14 min★ ★ ★ ★ ☆ 4/5Feedback StabilityBode PlotGain Margin
Formal & Physical Sciences Control & RoboticsENStability of Feedback (1): Stable, Oscillation, and Unstable ExplainedVincent ChangNovember 14, 2020 14 min★ ★ ★ ★ ☆ 4/5FeedbackStabilityLoop Gain
Formal & Physical Sciences Control & RoboticsENFeedback (1): StructureVincent ChangNovember 13, 2020 12 min★ ★ ★ ★ ☆ 4/5FeedbackAmplifierElectronics
Formal & Physical Sciences Control & RoboticsENLecture 9 | MIT 6.832 (Underactuated Robotics), Spring 2020 | Computing Lyapunov IIunderactuatedMarch 5, 2020 78 min★ ★ ★ ★ ☆ 4/5Lyapunov FunctionsSum-of-SquaresConvex Optimization
Formal & Physical Sciences Control & RoboticsENLecture 8 | MIT 6.832 (Underactuated Robotics), Spring 2020 | Computing Lyapunov FunctionsunderactuatedMarch 3, 2020 80 min★ ★ ★ ★ ★ 5/5Lyapunov FunctionsConvex OptimizationUnderactuated Robotics
Applied Sciences & Engineering Control & RoboticsENLecture 4 | MIT 6.832 (Underactuated Robotics), Spring 2020 | Continuous Dynamic ProgrammingunderactuatedFebruary 13, 2020 72 min★ ★ ★ ★ ☆ 4/5Dynamic ProgrammingOptimal ControlHamilton-Jacobi-Bellman
Applied Sciences & Engineering Control & RoboticsENLecture 20 | MIT 6.832 (Underactuated Robotics), Spring 2019MIT OpenCourseWareApril 30, 2019 84 min★ ★ ★ ★ ☆ 4/5Robust ControlConstraint SatisfactionLinear Systems
Formal & Physical Sciences Control & RoboticsENLecture 9 | MIT 6.832 (Underactuated Robotics), Spring 2019underactuatedMarch 7, 2019 82 min★ ★ ★ ★ ☆ 4/5Lyapunov FunctionsSums of SquaresSemidefinite Programming
Formal & Physical Sciences Control & RoboticsENLecture 8 | MIT 6.832 (Underactuated Robotics), Spring 2018MIT OpenCourseWareMarch 6, 2018 84 min★ ★ ★ ★ ★ 5/5Sums of SquaresOptimizationLyapunov Functions
Applied Sciences & Engineering Control & RoboticsENLecture 3 | MIT 6.832 (Underactuated Robotics), Spring 2018underactuatedFebruary 13, 2018 76 min★ ★ ★ ★ ☆ 4/5Underactuated RoboticsOptimal ControlDynamic Programming
Applied Sciences & Engineering Control & RoboticsENlecture18 final clip3 differentialflatnessunderactuatedDecember 2, 2014 21 min★ ★ ★ ★ ☆ 4/5Differential FlatnessTrajectory OptimizationQuadrotor
Applied Sciences & Engineering Control & RoboticsENlecture18 final clip2 examplesofMPCunderactuatedDecember 2, 2014 11 min★ ★ ★ ★ ☆ 4/5Model Predictive ControlUnderactuated RoboticsLQR
Applied Sciences & Engineering Control & RoboticsENlecture18 final clip1 modelpredictivecontrolunderactuatedDecember 2, 2014 37 min★ ★ ★ ★ ☆ 4/5Trajectory OptimizationQuadratic ProgrammingModel Predictive Control
Applied Sciences & Engineering Control & RoboticsENLecture 20 for MIT 6.832 (Underactuated Robotics)underactuated (MIT OpenCourseWare)December 1, 2014 71 min★ ★ ★ ★ ☆ 4/5Stochastic ControlUnderactuated RoboticsProbability Distributions
Formal & Physical Sciences Control & RoboticsENLecture 10 - clip D for MIT 6.832 (Underactuated Robotics)underactuatedNovember 4, 2014 11 min★ ★ ★ ★ ☆ 4/5LQRTrajectory StabilizationDifferential Riccati Equation
Formal & Physical Sciences Control & RoboticsEN6.832 Lecture 08 clip 4 (nonlinear lyapunov analysis)Russ TedrakeOctober 29, 2014 23 min★ ★ ★ ★ ☆ 4/5LyapunovSum-of-SquaresNonlinear Control